- Detalls
-
 By Pau Marí
L’auge de la robòtica en les modernes línies d’automatització de packaging ha transformat la manera com es manipulen les ampolles de plàstic en les operacions d’envasat.
Des dels canvis de format sense peces fins a una major flexibilitat, els sistemes robòtics solen percebre’s com la solució definitiva. Tanmateix, quan es tracta d’una manipulació delicada, no tots els robots tracten les ampolles de la mateixa manera.
En l’entorn competitiu actual, tant si està buscant un posicionador d’ampolles als EUA per compensar la manca de mà d’obra com si està avaluant maquinària de packaging a Europa amb un ràpid retorn de la inversió, és fonamental comprendre les diferències tècniques que hi ha darrere de cada solució.
És realment qualsevol posicionador robòtic d’ampolles millor que un posicionador automàtic d’ampolles tradicional? Analitzem-ne els aspectes clau.
Càrrega d’ampolles des de la tolva fins al transportador de picking en un posicionador robòtic d’ampolles
Una de les etapes més crítiques en qualsevol posicionador d’ampolles, ja sigui un sistema clàssic rotatiu basat en gravetat o un sistema robòtic, és la transició des de la tolva fins a la zona de preposicionament, ja sigui un disc giratori o un transportador de picking, segons la tecnologia.
La importància d’un flux controlat d’ampolles
La quantitat d’ampolles que entren a la zona de picking prèvia al posicionament és determinant.
Una acumulació excessiva d’ampolles provoca un preposicionament agressiu. En un posicionador robòtic, el preposicionament consisteix a separar i distribuir les ampolles perquè el sistema de visió i el braç robòtic puguin detectar-les i recollir-les de manera ràpida i eficient.
Quan massa ampolles se superposen a l’entrada i s’han de separar, els sistemes solen recórrer a:
- Canals vibratoris.
- Escombradors mecànics (rodet distanciador d'ampolles).
- Altres dispositius de separació ràpida.
Aquests mecanismes poden resultar abrasius, especialment en configuracions de posicionadors d’ampolles d’alta velocitat. La fricció entre les ampolles o contra guies metàl·liques pot danyar superfícies delicades, un aspecte especialment crític en maquinària de packaging per a cosmètica i altres envasos de gamma alta.
Sistemes de preposicionament redundants i no agressius
Un sistema robòtic ben dissenyat ha de garantir que els escombradors mecànics actuïn únicament com a sistemes de seguretat de suport i no com a mètode principal de posicionament.
Idealment, l’escombrador hauria d’entrar en contacte únicament amb un percentatge molt reduït de les ampolles. Així és com funciona el posicionador robòtic POSIROBOT de POSIMAT, tal com es pot veure al vídeo.
De la mateixa manera, els canals vibratoris s’han de dissenyar acuradament. Les sacsejades brusques de les parets del canal provoquen inevitablement marques per fricció.
Quan compari proveïdors, avaluï:
- La distribució de les ampolles es controla des de la tolva?
- El sistema minimitza la superposició d’ampolles?
- Els elements vibratoris agressius estan contínuament actius?
Aquests detalls determinen si està invertint en la millor tecnologia de posicionament o simplement en un concepte de màrqueting.
Recirculació d’ampolles: una font oculta de danys superficials
No totes les ampolles es recullen correctament en el primer intent. La manera com un sistema gestiona les ampolles que no han estat recollides és un factor decisiu per aconseguir una manipulació delicada.
Sistemes robòtics lineals i recirculació
En molts sistemes lineals de posicionadors robòtics d’ampolles, les ampolles que no es recullen en el primer intent s’han de tornar a introduir en el flux de picking.
Això es pot aconseguir mitjançant diferents solucions tècniques, com ara:
- Un retorn controlat a la tolva.
- Un transportador de recirculació inferior que retorna suaument les ampolles a la zona de picking.
El factor clau no és l’arquitectura lineal en si mateixa, sinó com es dissenya i es controla el procés de recirculació.
Els sistemes ben desenvolupats, com POSIROBOT de POSIMAT, garanteixen transferències suaus, velocitats optimitzades i punts de fricció mínims per preservar la integritat de les ampolles durant tot el cicle.
Cada etapa addicional de manipulació s’ha de dissenyar acuradament, especialment quan es treballa amb ampolles lleugeres de PET, habituals en aplicacions de cosmètica, beauty care i alimentació i begudes.
El material de l’ampolla, el seu comportament davant l’electricitat estàtica i la velocitat de la línia influeixen en el rendiment, per la qual cosa el disseny tècnic i un ajust precís són essencials.
En sectors com els equips per a la manipulació d’ampolles per a productes químics, les petites marques superficials poden ser menys crítiques des d’un punt de vista comercial. Tanmateix, en els sectors de bellesa, cura personal i packaging premium, fins i tot les microratllades poden afectar la percepció del producte.
Per aquest motiu, avaluar la qualitat del disseny de la recirculació, i no únicament la configuració del robot, és fonamental a l’hora de comparar diferents tecnologies.
Robots rotatius i tecnologia de recirculació zero
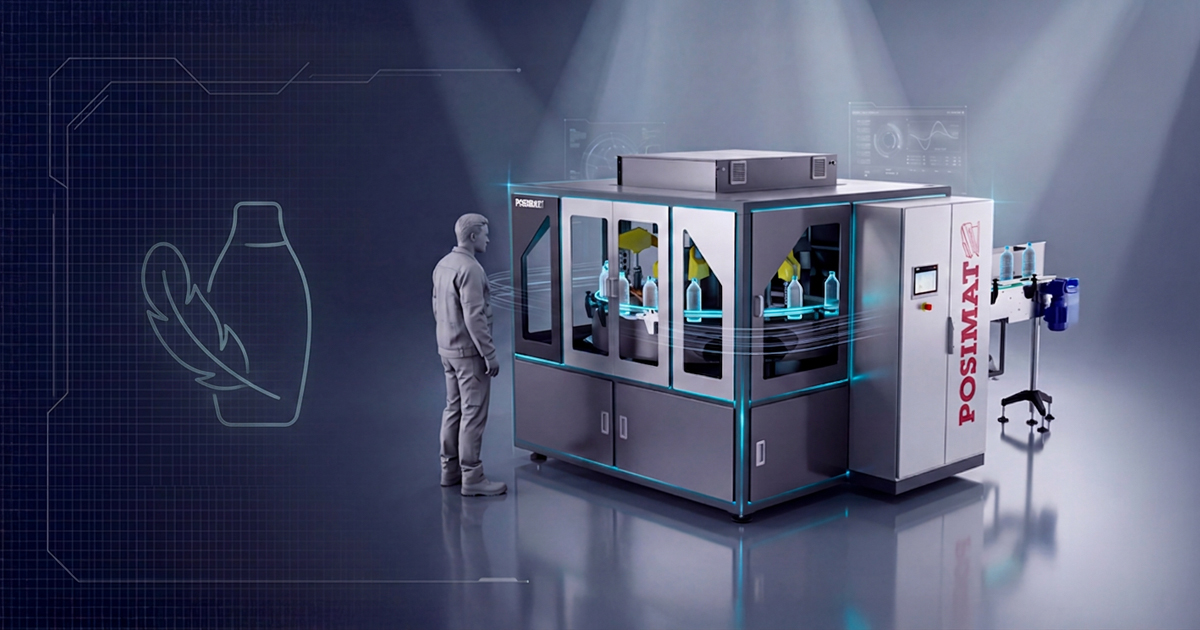
En sistemes robòtics rotatius com COMPACTBOT, el transportador de picking tradicional se substitueix per un disc giratori.
Les ampolles que no són recollides romanen sobre el disc i continuen desplaçant-se de manera sincronitzada fins que són recollides pel braç robòtic.
Això significa:
- Sense caiguda d’ampolles.
- Sense transportador addicional.
- Sense reentrada a la tremuja.
- Sense recirculació basada en fricció.
D’aquesta manera s’elimina completament un dels factors d’estrès del procés.
El resultat és una manipulació més delicada, especialment adequada per a aplicacions de cosmètica, beauty care i cura personal, on la integritat de la superfície de l’envàs és fonamental.
Per a les empreses que busquen el millor fabricant de posicionadors d’ampolles, comprendre aquesta diferència arquitectònica és essencial.
Descàrrega d’ampolles des del robot fins a la línia d’envasament
Tot i que és menys crítica que el preposicionament o la recirculació, l’etapa de descàrrega també requereix atenció.
Tecnologies d’agafament i mètodes de transferència
Els sistemes robòtics poden utilitzar:
- Posicionament directe sobre el transportador de sortida.
- Portadors magnètics.
- Ventoses de buit.
- Pinces mecàniques.
Cada mètode d’agafament interactua de manera diferent amb la superfície de l’ampolla i amb l’acabat del coll.
Les pinces mal ajustades poden deixar marques repetitives que revelen els punts de contacte, mentre que les ventoses de buit presenten pocs riscos per a la superfície de l’ampolla.
Avaluació de qualitat durant el Factory Acceptance Test (FAT)
Quan s’avalua qualsevol posicionador d’ampolles, inclòs un posicionador robòtic, el Factory Acceptance Test (FAT) ha d’incloure un protocol estructurat i mesurable d’avaluació de qualitat.
La manipulació delicada mai no s’ha de donar per suposada: s’ha de verificar.
Un procediment FAT rigorós ha d’incloure:
- Inspecció individual de cada ampolla abans d’entrar al sistema.
Totes les ampolles s’han de comprovar i documentar per identificar qualsevol marca o imperfecció superficial preexistent. - Marcatge dels defectes preexistents.
Això garanteix una traçabilitat completa i evita atribuir al posicionador o al procés de posicionament danys que ja existien prèviament. - Comparació posterior al procés després de passar pel posicionador.
Les ampolles s’han de tornar a inspeccionar acuradament un cop surten del sistema, especialment en configuracions de posicionadors d’ampolles d’alta velocitat. - Anàlisi del patró de ratllades.
Si es detecten marques, és essencial determinar si apareixen de manera aleatòria o segueixen un patró repetitiu.
Les ratllades repetitives solen indicar un origen mecànic, com ara guies o pinces. Les marques aleatòries, en canvi, poden estar relacionades amb punts de transferència o zones de recirculació.
Per a sectors com el de la maquinària de packaging per a cosmètica, aquest nivell de validació no és opcional; és un requisit.
Una avaluació professional de la qualitat durant el FAT garanteix que la solució seleccionada ofereix realment una tecnologia de posicionament provada i respon a les expectatives de les línies d’automatització de packaging premium a Europa i als EUA, així com de productes de gamma alta en línies d’ompliment d’arreu del món.
Consideracions sobre els materials en aplicacions de posicionadors d’ampolles d’alta velocitat
El material de l’ampolla té un paper important.
El PET verge (vPET) i el PET reciclat (rPET, PCR PET) es comporten de manera diferent pel que fa a l’electricitat estàtica i la fricció.
Les ampolles lleugeres, cada vegada més habituals a causa de les tendències de packaging sostenible, són més sensibles a:
- Acumulació d’electricitat estàtica.
- Fricció superficial.
- Deformació causada per una manipulació agressiva.
En aquests casos, la col·laboració amb els fabricants d’ampolles és clau. Pot ser necessari utilitzar additius antiestàtics o tractaments superficials.
Això és especialment rellevant en entorns de posicionadors d’ampolles per al sector farmacèutic o de cosmètica premium.
Conclusió: escollir el posicionador robòtic d’ampolles adequat per a la seva aplicació
Quan compari solucions, no doni per fet que la robòtica implica automàticament una major protecció de la superfície de les ampolles.
Analitzi tot el recorregut de l’ampolla, des de la tremuja fins a la descàrrega.
El millor fabricant de posicionadors d’ampolles oferirà:
- Dades tècniques transparents.
- Assajos reals de superfície durant el FAT.
- Preposicionament optimitzat.
- Recirculació mínima o nul·la.
- Configuració específica per a cada aplicació.
- El mètode d’agafament més adequat per evitar fregaments, com ara les ventoses de buit en lloc de pinces mecàniques.
En les modernes línies d’automatització de packaging, especialment en els sectors cosmètic i farmacèutic, la manipulació delicada no és una afirmació de màrqueting: és un resultat tècnic mesurable.
Seleccionar el posicionador robòtic automàtic d’ampolles adequat garanteix l’eficiència, protegeix la imatge de marca i proporciona fiabilitat operativa a llarg termini.
Nota de transparència: Article elaborat internament per l’equip de Posimat. Les imatges i la revisió lingüística del contingut han estat optimitzades amb el suport d’eines d’intel·ligència artificial.