- Detalles
-
 By Pau Marí
El auge de la robótica en las modernas líneas de automatización de packaging ha transformado la forma en que se manipulan las botellas de plástico en las operaciones de llenado.
Desde cambios de formato sin piezas hasta una mayor flexibilidad, los sistemas robóticos suelen percibirse como la solución definitiva. Sin embargo, cuando se trata de una manipulación delicada, no todos los robots tratan las botellas de la misma manera.
En el competitivo entorno actual, tanto si está buscando un posicionador de botellas en EE. UU. para compensar la falta de mano de obra como si está evaluando maquinaria de packaging en Europa con un rápido retorno de la inversión, es fundamental comprender las diferencias técnicas que existen detrás de cada solución.
¿Es realmente cualquier posicionador robótico de botellas mejor que un posicionador automático de botellas tradicional? Analicemos los aspectos clave.
Carga de botellas desde la tolva hasta el transportador de picking en un posicionador robótico de botellas
Una de las etapas más críticas en cualquier posicionador de botellas, ya sea un sistema clásico rotativo basado en gravedad o un sistema robótico, es la transición desde la tolva hasta la zona de preposicionamiento, ya sea un disco giratorio o un transportador de picking, según la tecnología.
La importancia de un flujo controlado de botellas
La cantidad de botellas que entran en la zona de picking previa al posicionamiento es determinante.
Una acumulación excesiva de botellas provoca un preposicionamiento agresivo. En un posicionador robótico, el preposicionamiento consiste en separar y distribuir las botellas para que el sistema de visión y el brazo robótico puedan detectarlas y recogerlas de forma rápida y eficiente.
Cuando demasiadas botellas se superponen en la entrada y deben separarse, los sistemas suelen recurrir a:
- Canales vibratorios.
- Barredores mecánicos.
- Otros dispositivos de separación rápida.
Estos mecanismos pueden resultar abrasivos, especialmente en configuraciones de posicionadores de botellas de alta velocidad. La fricción entre las botellas o contra guías metálicas puede dañar superficies delicadas, algo especialmente crítico en maquinaria de packaging para cosmética y otros envases de gama alta.
Sistemas de preposicionamiento redundantes y no agresivos
Un sistema robótico bien diseñado debe garantizar que los barredores mecánicos actúen únicamente como sistemas de seguridad de respaldo y no como método principal de posicionamiento.
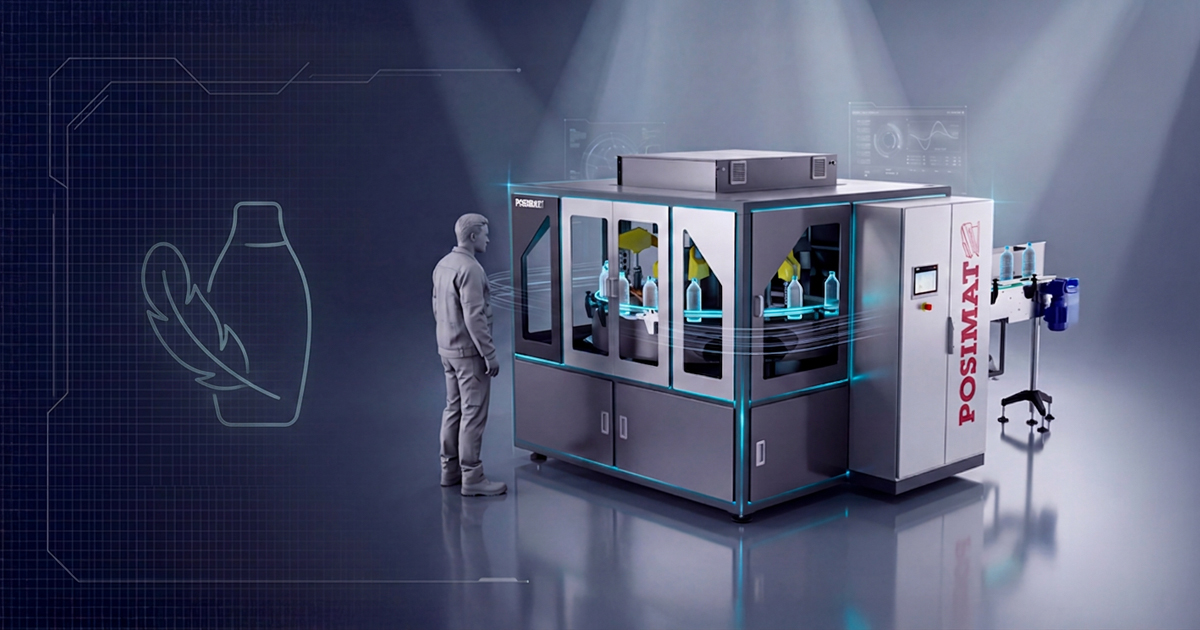
Idealmente, el barredor debería entrar en contacto únicamente con un porcentaje muy reducido de las botellas. Así es como funciona el posicionador robótico POSIROBOT de POSIMAT, tal como puede verse en el vídeo.
Del mismo modo, los canales vibratorios deben diseñarse cuidadosamente. Las sacudidas bruscas de las paredes del canal provocan inevitablemente marcas por fricción.
Al comparar proveedores, evalúe:
- ¿La distribución de las botellas se controla desde la tolva?
- ¿El sistema minimiza la superposición de botellas?
- ¿Los elementos vibratorios agresivos están continuamente activos?
Estos detalles determinan si está invirtiendo en la mejor tecnología de posicionamiento o simplemente en un concepto de marketing.
Recirculación de botellas: una fuente oculta de daños superficiales
No todas las botellas son recogidas correctamente en el primer intento. La forma en que un sistema gestiona las botellas que no han sido recogidas es un factor decisivo para conseguir una manipulación delicada.
Sistemas robóticos lineales y recirculación
En muchos sistemas lineales de posicionadores robóticos de botellas, las botellas que no se recogen en el primer intento deben volver a introducirse en el flujo de picking.
Esto puede conseguirse mediante diferentes soluciones técnicas, como:
- Un retorno controlado a la tolva.
- Un transportador de recirculación inferior que devuelve suavemente las botellas a la zona de picking.
El factor clave no es la arquitectura lineal en sí, sino cómo se diseña y controla el proceso de recirculación.
Los sistemas bien desarrollados, como POSIROBOT de POSIMAT, garantizan transferencias suaves, velocidades optimizadas y puntos de fricción mínimos para preservar la integridad de las botellas durante todo el ciclo.
Cada etapa adicional de manipulación debe diseñarse cuidadosamente, especialmente cuando se trabaja con botellas ligeras de PET, habituales en aplicaciones de cosmética, beauty care y alimentación y bebidas.
El material de la botella, su comportamiento frente a la electricidad estática y la velocidad de la línea influyen en el rendimiento, por lo que el diseño técnico y un ajuste preciso son esenciales.
En sectores como los equipos para la manipulación de botellas para productos químicos, las pequeñas marcas superficiales pueden ser menos críticas desde un punto de vista comercial. Sin embargo, en los sectores de belleza, cuidado personal y packaging premium, incluso los microarañazos pueden afectar a la percepción del producto.
Por este motivo, evaluar la calidad del diseño de la recirculación —y no únicamente la configuración del robot— es fundamental a la hora de comparar diferentes tecnologías.
Robots rotativos y tecnología de recirculación cero
En sistemas robóticos rotativos como COMPACTBOT, el transportador de picking tradicional se sustituye por un disco giratorio.
Las botellas que no son recogidas permanecen sobre el disco y continúan desplazándose de forma sincronizada hasta que son recogidas por el brazo robótico.
Esto significa:
- Sin caída de botellas.
- Sin transportador adicional.
- Sin reentrada en la tolva.
- Sin recirculación basada en fricción.
De este modo se elimina por completo uno de los factores de estrés del proceso.
El resultado es una manipulación más delicada, especialmente adecuada para aplicaciones de cosmética, beauty care y cuidado personal, donde la integridad de la superficie del envase es fundamental.
Para las empresas que buscan el mejor fabricante de posicionadores de botellas, comprender esta diferencia arquitectónica es esencial.
Descarga de botellas desde el robot hasta la línea de llenado
Aunque es menos crítica que el preposicionamiento o la recirculación, la etapa de descarga también requiere atención.
Tecnologías de agarre y métodos de transferencia
Los sistemas robóticos pueden utilizar:
- Posicionamiento directo sobre el transportador de salida.
- Portadores magnéticos.
- Ventosas de vacío.
- Pinzas mecánicas.
Cada método de agarre interactúa de forma diferente con la superficie de la botella y con el acabado del cuello.
Las pinzas mal ajustadas pueden dejar marcas repetitivas que revelan los puntos de contacto, mientras que las ventosas de vacío presentan pocos riesgos para la superficie de la botella.
Evaluación de calidad durante el Factory Acceptance Test (FAT)
Al evaluar cualquier posicionador de botellas, incluido un posicionador robótico, el Factory Acceptance Test (FAT) debe incluir un protocolo estructurado y medible de evaluación de calidad.
La manipulación delicada nunca debe darse por supuesta: debe verificarse.
Un procedimiento FAT riguroso debe incluir:
- Inspección individual de cada botella antes de entrar en el sistema.
Todas las botellas deben comprobarse y documentarse para identificar cualquier marca o imperfección superficial preexistente. - Marcado de los defectos preexistentes.
Esto garantiza una trazabilidad completa y evita atribuir al posicionador o al proceso de posicionamiento daños que ya existían previamente. - Comparación posterior al proceso después de pasar por el posicionador.
Las botellas deben volver a inspeccionarse cuidadosamente una vez que salen del sistema, especialmente en configuraciones de posicionadores de botellas de alta velocidad. - Análisis del patrón de arañazos.
Si se detectan marcas, es esencial determinar si aparecen de forma aleatoria o siguen un patrón repetitivo.
Los arañazos repetitivos suelen indicar un origen mecánico, como guías o pinzas. Las marcas aleatorias, en cambio, pueden estar relacionadas con puntos de transferencia o zonas de recirculación.
Para sectores como el de la maquinaria de packaging para cosmética, este nivel de validación no es opcional; es un requisito.
Una evaluación profesional de la calidad durante el FAT garantiza que la solución seleccionada ofrece realmente una tecnología de posicionamiento probada y responde a las expectativas de las líneas de automatización de packaging premium en Europa y EE. UU., así como de productos de alta gama en líneas de llenado de todo el mundo.
Consideraciones sobre los materiales en aplicaciones de posicionadores de botellas de alta velocidad
El material de la botella desempeña un papel importante.
El PET virgen (vPET) y el PET reciclado (rPET, PCR PET) se comportan de manera diferente en términos de electricidad estática y fricción.
Las botellas ligeras, cada vez más habituales debido a las tendencias de packaging sostenible, son más sensibles a:
- Acumulación de electricidad estática.
- Fricción superficial.
- Deformación causada por una manipulación agresiva.
En estos casos, la colaboración con los fabricantes de botellas es clave. Puede ser necesario utilizar aditivos antiestáticos o tratamientos superficiales.
Esto resulta especialmente relevante en entornos de posicionadores de botellas para el sector farmacéutico o de cosmética premium.
Conclusión: elegir el posicionador robótico de botellas adecuado para su aplicación
Al comparar soluciones, no dé por hecho que la robótica implica automáticamente una mayor protección de la superficie de las botellas.
Analice todo el recorrido de la botella, desde la tolva hasta la descarga.
El mejor fabricante de posicionadores de botellas ofrecerá:
- Datos técnicos transparentes.
- Ensayos reales de superficie durante el FAT.
- Preposicionamiento optimizado.
- Recirculación mínima o nula.
- Configuración específica para cada aplicación.
- El método de agarre más adecuado para evitar rozaduras, como las ventosas de vacío en lugar de pinzas mecánicas.
En las modernas líneas de automatización de packaging, especialmente en los sectores cosmético y farmacéutico, la manipulación delicada no es una afirmación de marketing: es un resultado técnico medible.
Seleccionar el posicionador robótico automático de botellas adecuado garantiza la eficiencia, protege la imagen de marca y proporciona fiabilidad operativa a largo plazo.
Nota de transparencia: Artículo elaborado internamente por el equipo de Posimat. Las imágenes y la revisión lingüística del contenido han sido optimizadas con el apoyo de herramientas de inteligencia artificial.