- 文章信息
-
 By Pau Marí
机器人技术在现代 packaging 自动化生产线中的快速发展,改变了塑料瓶在灌装工艺中的处理方式。
从无需更换零部件的换型,到更高的灵活性,机器人系统通常被视为理想解决方案。然而,在轻柔处理方面,并非所有机器人都以相同方式处理瓶子。
在当前竞争激烈的市场环境中,无论您是在美国寻找瓶子定位机以应对人工短缺,还是在评估具有快速投资回报的欧洲 packaging 机械,了解不同解决方案背后的技术差异都至关重要。
机器人瓶子定位机是否真的总是优于传统自动瓶子定位机?让我们分析几个关键方面。
机器人瓶子定位机中从料斗到拾取输送带的瓶子供料
对于任何瓶子定位机而言,无论是传统的旋转式重力系统还是机器人系统,最关键的阶段之一都是瓶子从料斗进入预定位区域的过程。根据所采用的技术,该区域可以是旋转盘或拾取输送带。
受控瓶流的重要性
进入定位前拾取区域的瓶子数量至关重要。
瓶子过度堆积会导致较为剧烈的预定位过程。在机器人瓶子定位机中,预定位是指将瓶子分离并合理分布,使视觉系统和机械臂能够快速、高效地识别并拾取瓶子。
当入口处有过多瓶子相互重叠并需要分离时,系统通常会采用:
- 振动通道。
- 机械式拨瓶装置(瓶子间距滚轮)。
- 其他快速分离装置。
这些机构可能产生磨损,尤其是在高速瓶子定位机配置中。瓶子之间的摩擦或瓶子与金属导轨之间的摩擦可能损伤较为脆弱的表面,这一点对于化妆品 packaging 机械以及其他高端包装容器尤为关键。
冗余且非侵入式的预定位系统
设计良好的机器人系统应确保机械式拨瓶装置仅作为安全备用系统使用,而不是主要的定位方式。
理想情况下,拨瓶装置只应接触极少比例的瓶子。POSIMAT 的机器人瓶子定位机 POSIROBOT 正是以这种方式运行,正如视频中所展示的那样。
同样,振动通道也必须经过精心设计。通道壁的剧烈振动不可避免地会产生摩擦痕迹。
在比较不同供应商时,请评估以下几点:
- 瓶子的分布是否从料斗阶段就得到控制?
- 系统是否尽量减少瓶子相互重叠?
- 较为剧烈的振动元件是否持续运行?
这些细节决定了您投资的是先进的瓶子定位技术,还是仅仅一个营销概念。
瓶子再循环:隐藏的表面损伤来源
并非所有瓶子都能在第一次尝试时成功被拾取。系统如何处理未被拾取的瓶子,是实现轻柔处理的关键因素。
线性机器人系统与再循环
在许多线性机器人瓶子定位机系统中,第一次未被拾取的瓶子必须重新进入拾取流程。
这可以通过不同的技术解决方案实现,例如:
- 受控返回料斗。
- 通过下部再循环输送带,将瓶子轻柔地送回拾取区域。
关键因素并不在于线性结构本身,而在于再循环过程如何进行设计和控制。
像 POSIMAT 的 POSIROBOT 这样经过充分开发的系统,可确保平稳的转移过程、优化的速度以及尽可能少的摩擦点,从而在整个循环过程中保护瓶子的完整性。
每一个额外的处理步骤都必须经过精心设计,尤其是在处理轻量化 PET 瓶时。这类瓶子广泛应用于化妆品、beauty care、食品和饮料行业。
瓶子材料、静电特性以及生产线速度都会影响系统性能,因此合理的技术设计和精准调节至关重要。
在化工产品瓶子处理设备等应用中,轻微的表面痕迹从市场角度来看可能没有那么关键。然而,在美容、个人护理及高端 packaging 领域,即使是细微划痕也可能影响产品的视觉感受。
因此,在比较不同技术时,应重点评估再循环系统的设计质量,而不应只关注机器人的配置。
旋转式机器人与零再循环技术
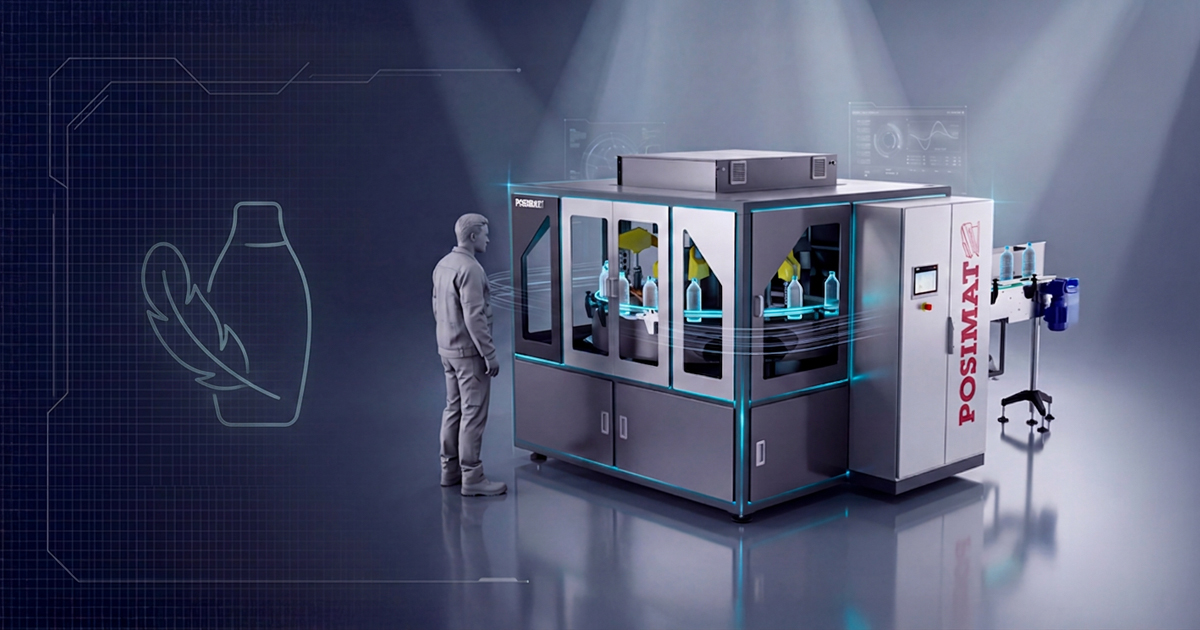
在 COMPACTBOT 这样的旋转式机器人系统中,传统的拾取输送带由旋转盘取代。
未被拾取的瓶子会留在旋转盘上,并继续同步移动,直到机械臂将其拾取。
这意味着:
- 瓶子不会跌落。
- 无需额外输送带。
- 无需重新进入料斗。
- 无需基于摩擦的再循环。
这样可以完全消除流程中的一个主要瓶子受力因素。
其结果是更加轻柔的瓶子处理方式,特别适用于化妆品、beauty care 和个人护理等应用,在这些领域,包装容器表面的完整性至关重要。
对于正在寻找最佳瓶子定位机制造商的企业来说,理解这种结构差异非常重要。
瓶子从机器人到灌装线的出料
尽管出料阶段相比预定位或再循环阶段的重要性略低,但仍然需要特别关注。
抓取技术与转移方式
机器人系统可以采用:
- 直接定位到出料输送带上。
- 磁性载具。
- 真空吸盘。
- 机械夹爪。
不同的抓取方式会以不同方式作用于瓶子表面和瓶颈部位。
调节不当的机械夹爪可能留下重复性痕迹,从而暴露其接触点,而真空吸盘对瓶子表面造成损伤的风险较低。
Factory Acceptance Test (FAT) 期间的质量评估
在评估任何瓶子定位机,包括机器人瓶子定位机时, Factory Acceptance Test (FAT) 必须包含结构化且可测量的质量评估流程。
轻柔处理不能仅凭假设,必须经过验证。
严格的 FAT 流程应包括:
- 每个瓶子进入系统前均进行单独检查。
应对所有瓶子进行检查并记录,以识别任何已有的痕迹或表面缺陷。 - 标记已有缺陷。
这样可以确保完整的可追溯性,并避免将之前已经存在的损伤错误归因于瓶子定位机或定位过程。 - 瓶子通过瓶子定位机后的工艺后对比。
瓶子离开系统后必须再次仔细检查,特别是在高速瓶子定位机配置中。 - 划痕模式分析。
如果发现痕迹,必须确定这些痕迹是随机出现,还是呈现重复性模式。
重复出现的划痕通常表明存在机械原因,例如导轨或夹爪。随机痕迹则可能与转移点或再循环区域有关。
对于化妆品 packaging 机械等行业而言,这种验证水平并非可有可无,而是必要要求。
专业的 FAT 质量评估能够确保所选方案真正提供经过验证的瓶子定位技术,并满足欧洲和美国高端 packaging 自动化生产线,以及全球灌装线上高端产品的要求。
高速瓶子定位机应用中的材料因素
瓶子材料具有重要影响。
原生 PET(vPET)与再生 PET(rPET、PCR PET)在静电和摩擦方面具有不同的特性。
随着可持续 packaging 趋势的发展,轻量化瓶子越来越普遍,也更容易受到以下因素影响:
- 静电积聚。
- 表面摩擦。
- 剧烈处理造成的变形。
在这种情况下,与瓶子制造商密切合作非常重要。可能需要使用抗静电添加剂或表面处理技术。
这一点在制药行业或高端化妆品应用的瓶子定位机中尤为重要。
结论:为您的应用选择合适的机器人瓶子定位机
在比较不同解决方案时,不应认为采用机器人技术就必然意味着能够更好地保护瓶子表面。
应分析瓶子从料斗到出料端的整个处理路径。
优秀的瓶子定位机制造商应提供:
- 透明的技术数据。
- FAT 期间真实的瓶子表面测试。
- 优化的预定位。
- 最少或零再循环。
- 针对具体应用的配置。
- 采用最合适的抓取方式来避免擦痕,例如使用真空吸盘而不是机械夹爪。
在现代 packaging 自动化生产线中,尤其是在化妆品和制药行业,轻柔处理并不是营销宣传,而是可以测量和验证的工程结果。
选择合适的自动机器人瓶子定位机,可以确保生产效率、保护品牌形象,并实现长期可靠的运行。
透明度说明:本文由 Posimat 团队撰写。图片及编辑内容经人工智能工具优化。